Vision par ordinateur · Robotique
Robotique UR3 et vision par ordinateur
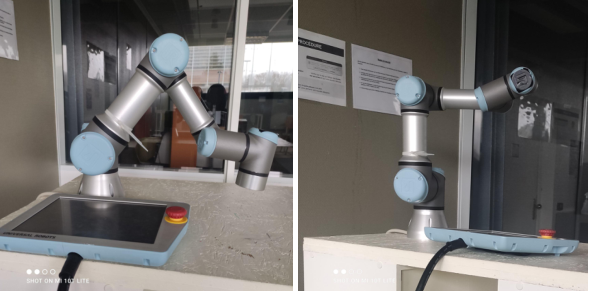
Programmation des mouvements d’un bras UR3 et expérimentation de la détection d’objets avec YOLO, à partir de caméras externes.
Résultats et captures du projet
Contexte et contribution
Projet individuel documenté en 2024 : contrôle du bras robotique par Python et URX (movej, movel), essais de détection YOLOv8 via webcam de téléphone ou PC. Les déplacements et la détection ont été testés simultanément, mais l’asservissement fiable par coordonnées d’objets n’était pas achevé.
Technologies et méthodes
PythonYOLOv8OpenCVUR3